
2026年10月,TRANS课题组最新研究成果《Physics-constrained multi-task energy consumption prediction for the safe operation of embodied mobile robots》发表于能源领域JCR一区期刊《Applied Energy》(影响因子12.2)。本研究针对具身智能在复杂任务下可用能量难以准确评估、能耗与安全风险难以协同预测等挑战,基于采集跨度一个季度的四足机器人真实的巡检运行工况数据,构建物理约束多任务预测框架,实现任务可用能量、未来能耗、最低电压及热状态的联合预测,并将预测结果转化为可解释的风险等级与运行建议,推动具身智能的能源管理由电量监测向任务级能量评估与主动风险决策拓展。
论文第一作者为TRANS课题组2026级博士生吕志隆,通讯作者为欧士琪教授,合作作者包括广州以和智能科技有限公司何绍亲、艨码科技(苏州)有限公司蒋毅、TRANS课题组2024级博士生景浩和上海交通大学张宸副教授。该研究得到了国家重点研发计划项目,广东省人才引进团队项目,广东省基础与应用基础研究基金,中央高校基本科研业务费专项资金的资助。
1 论文摘要
可靠的任务级能量评估对于电池供电的移动机器人在动态环境下持续执行任务和安全运行至关重要。荷电状态(SOC)和固定容量估计难以充分反映电气、热学及运动条件变化时的实际可用能量储备。为此,本研究提出了一种由任务可用能量(TAE)和预测相对风险裕度构成的两级指标体系。TAE用于表征当前运行条件下特定任务可利用的能量储备,将传统基于SOC的能量评估拓展至面向具体任务的能量可用性评估。本研究基于涵盖五种步态模式、持续85天的运行数据集,将数据划分为多个任务片段。所提出的物理约束多任务模型融合了类别嵌入、堆叠式长短期记忆网络编码、时间注意力机制以及当前状态融合模块,实现对TAE、未来能量消耗、未来最低电压和未来最高电池温度四个目标的联合预测。在独立测试集上,四个预测目标的归一化均方根误差(NRMSE)分别为1.34%、1.60%、0.68% 和 0.59%。与性能最优的能量相关基线模型相比,TAE 和未来能量消耗的NRMSE分别降低了72.4%和65.6%。在此基础上,预测相对风险裕度综合考虑能量、电压和热安全约束,其决定系数(R2)达到0.993,风险等级一致率达到94.01%,主导风险因素识别准确率达到93.30%。本研究将电池管理重新定位为一种具备任务感知能力的预测框架,融合能量状态评估、运行风险评估与自主决策,为具身移动机器人在动态环境下实现更加安全、可靠的运行提供支持。
2 研究框架
本研究构建了面向具身智能的移动机器人的任务级能量评估与运行风险决策框架,首先整合电气、热学及运动状态等多源运行数据,构建任务片段;随后利用物理约束多任务模型,联合预测TAE、未来能耗、最低电池电压和最高电池温度,并通过能量一致性约束与可靠性加权提升预测的物理可解释性。最终,结合模型性能与可解释性分析,将多维预测结果转化为分级运行风险评估与决策建议。
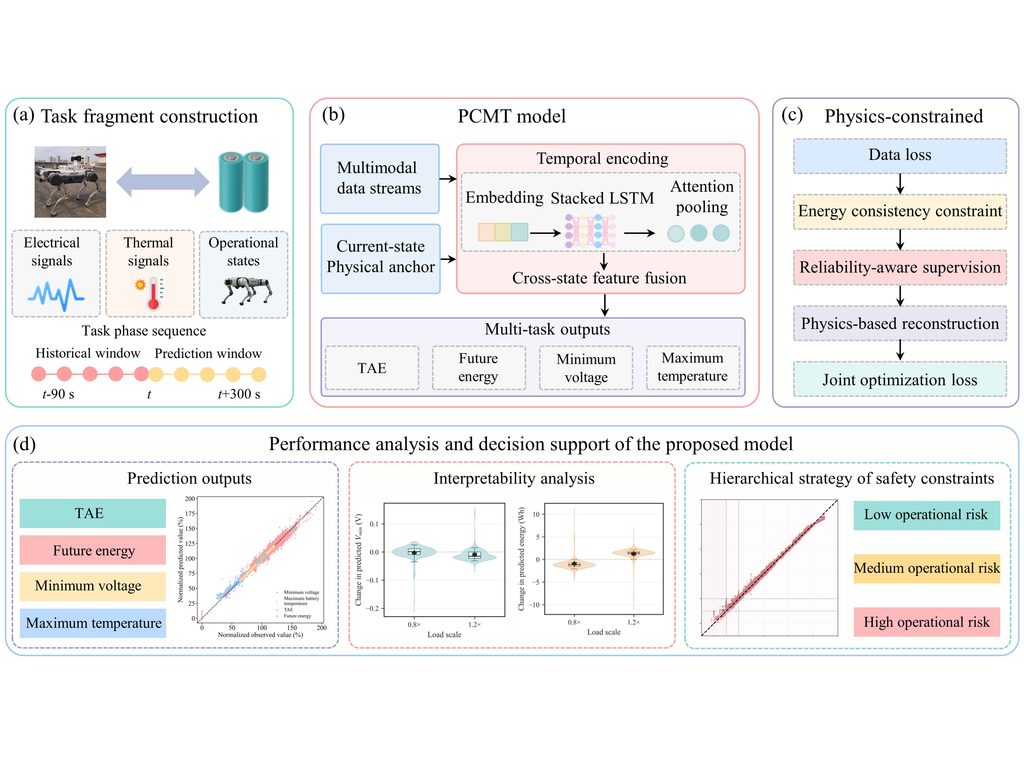
图 面向具身移动机器人任务级能量评估与运行风险决策支持的研究框架。
3 实验平台与运行数据
实验平台为一台具备感知、导航、通信和状态监测功能的四足机器人。机载系统连续记录电池电压、电流、SOC、运动速度、位置与朝向、步态指令、地形模式、关节温度、机身温度及任务状态等信息,并通过时间戳实现多源数据对齐。数据采集持续85天,涵盖室外铺装场地及多种复杂地形下的实际运行过程,包括静止、运动、充电和工况切换等状态。经过异常数据处理、时间序列重采样和滑动窗口划分,共构建61,178个任务片段,覆盖步行、粗糙地形、坡道、楼梯感知和连续爬楼五种运行模式,反映了不同运动条件下机器人电气负载、能量消耗与电池热状态的变化特征,为后续任务级能量评估和运行风险分析提供了数据基础。
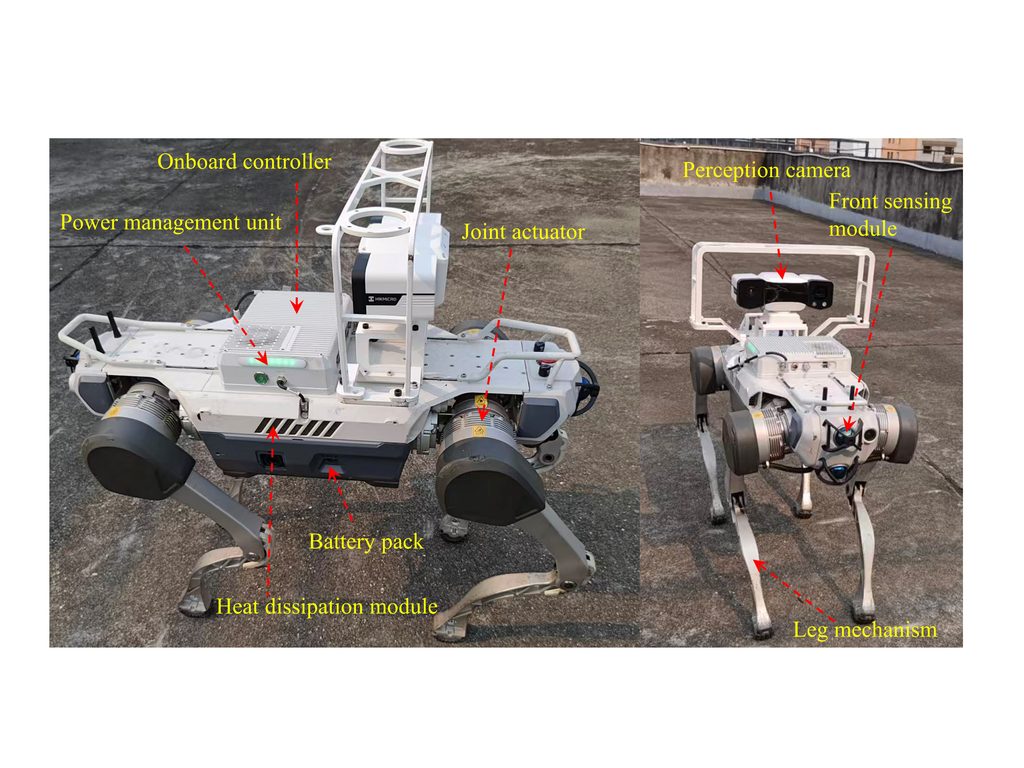
图 用于运行数据采集的四足机器人平台。
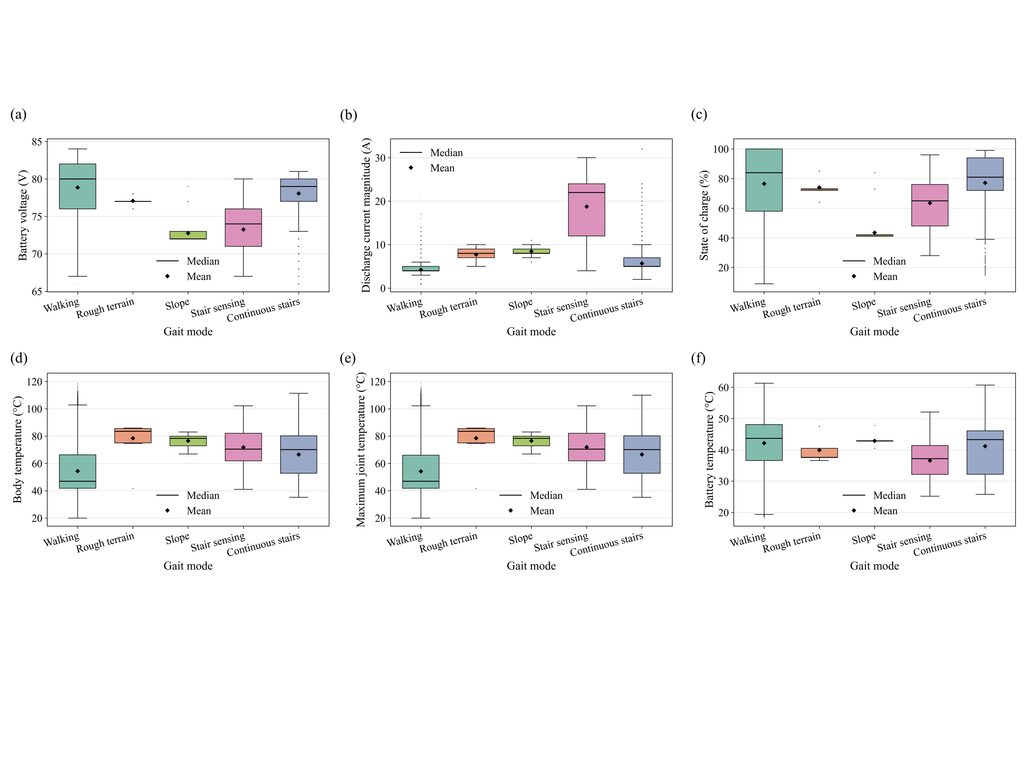
图 不同步态模式下关键运行变量的分布。
4 研究方法
本研究构建了物理约束多任务预测模型(PCMT),突破传统能耗预测与电池状态评估相互独立的建模思路,将TAE、未来能量消耗、最低电池电压和最高电池温度纳入统一预测框架。模型首先通过类别嵌入与堆叠式长短期记忆网络,融合步态、地形、任务状态及电池运行历史,并利用时间注意力机制捕捉关键时序变化;随后,将当前电池状态与物理约束进行交叉融合,使历史运行特征与当前电气、热学状态协同参与预测。在此基础上,模型进一步引入非负物理重构、能量一致性约束和可靠性加权监督,将数据驱动的预测与物理规律相结合实现协同建模,为具身移动机器人能源管理提供兼顾预测精度、物理一致性与决策可解释性的技术框架。
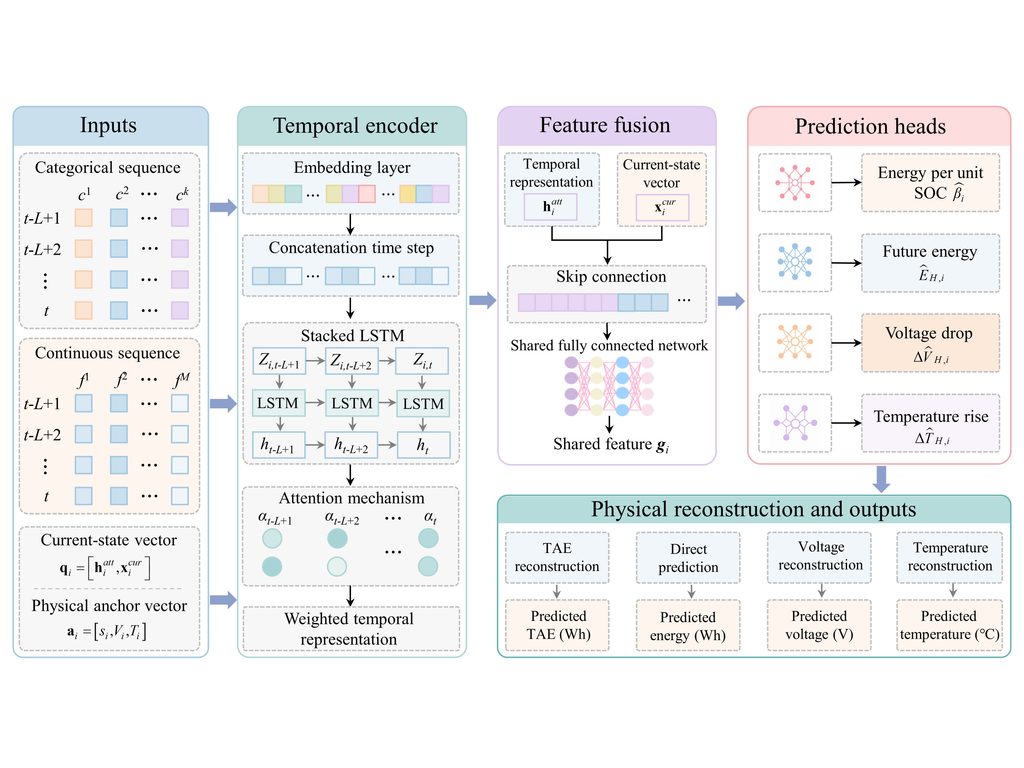
图 物理约束多任务模型(PCMT)的整体架构。
5 研究结果
(1)模型多任务预测的总体性能
在测试集上,PCMT对四项预测目标均取得较高的预测精度。TAE、未来能量消耗、未来最低电池电压和未来最高电池温度的NRMSE分别为1.34%、1.60%、0.68%和0.59%,对应R²分别为0.995、0.984、0.972和0.997。四项任务的MAPE均低于1.7%,其中最高电池温度的R²达到0.997,MAPE为0.50%。
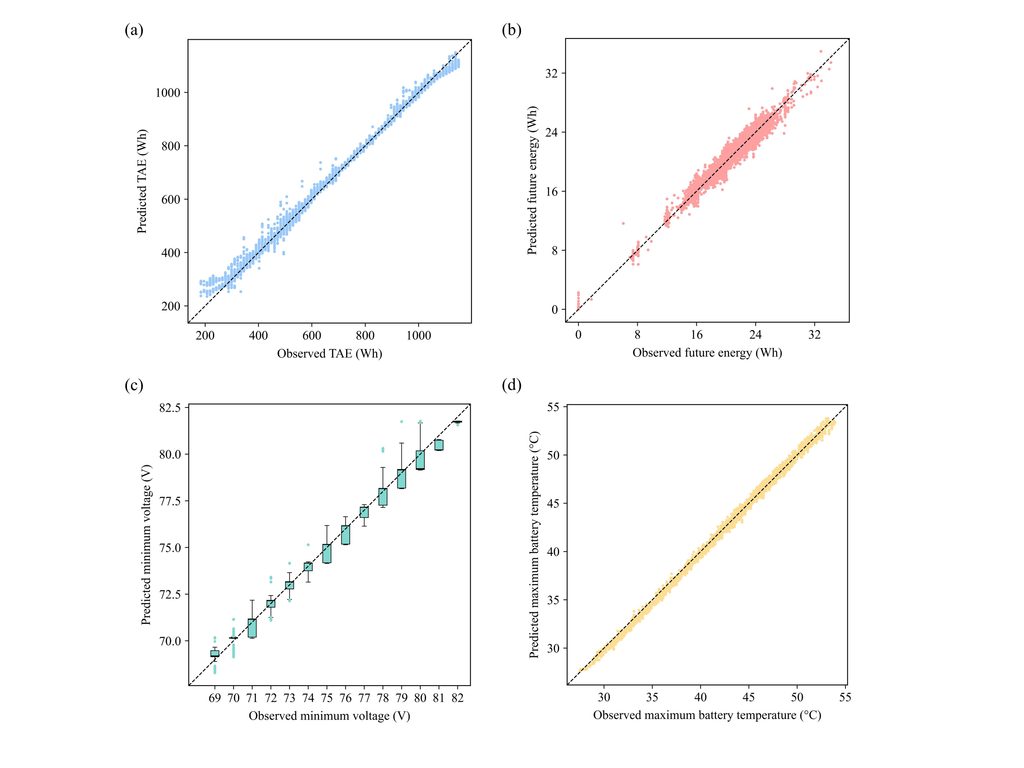
图 PCMT框架的多任务预测结果。
(2)所提PCMT模型与基线模型的比较
本研究选取LSTM、Transformer、门控循环单元(GRU)、XGBoost和岭回归作为对比模型。实验结果表明,PCMT模型在TAE和未来能量消耗预测方面具有显著优势。与表现最佳的对应基线模型相比,TAE的NRMSE由最优基线XGBoost的4.85%降至1.34%,未来能量消耗的NRMSE由最优基线GRU的4.65%降至1.60%,分别降低72.4%和65.6%。
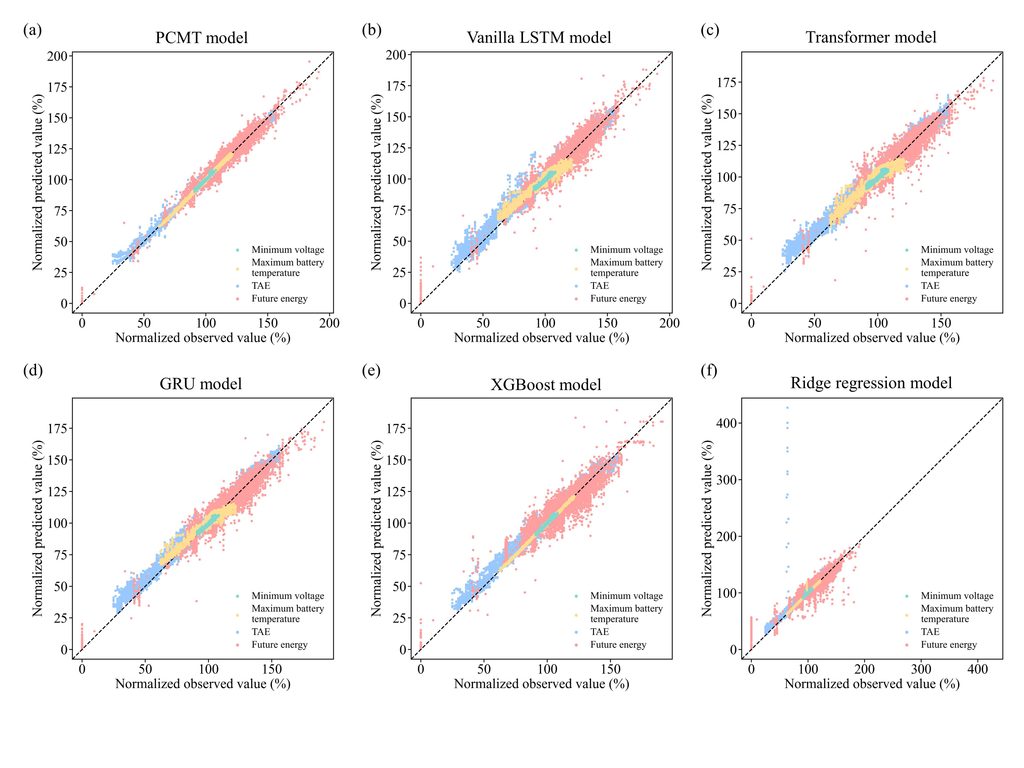
图 PCMT与不同基线模型在四项预测任务上的预测结果比较。
(3)PCMT模型可解释性分析
本研究通过受控扰动实验与时序注意力分析验证了PCMT模型的可解释性。在扰动实验中,SOC 扰动使预测TAE呈近似对称变化,负载放大则相应增加未来能耗并降低最低电压;同时,相较于初始温度偏移,放大历史热、电负荷会明显加剧温升与压降,表明模型能有效区分当前状态锚点与历史运行工况的独立贡献。此外,时序注意力分析表明,模型在预测高能耗、低电压和高温峰值时,注意力权重分别分布于早期持续负载波动、聚焦于序列末端电气变化以及覆盖较宽的近期历史区域,契合了能量消耗、电压骤降与热量累积及延迟散热的物理规律,验证了共享编码器能精准捕捉不同物理过程的时序特征。
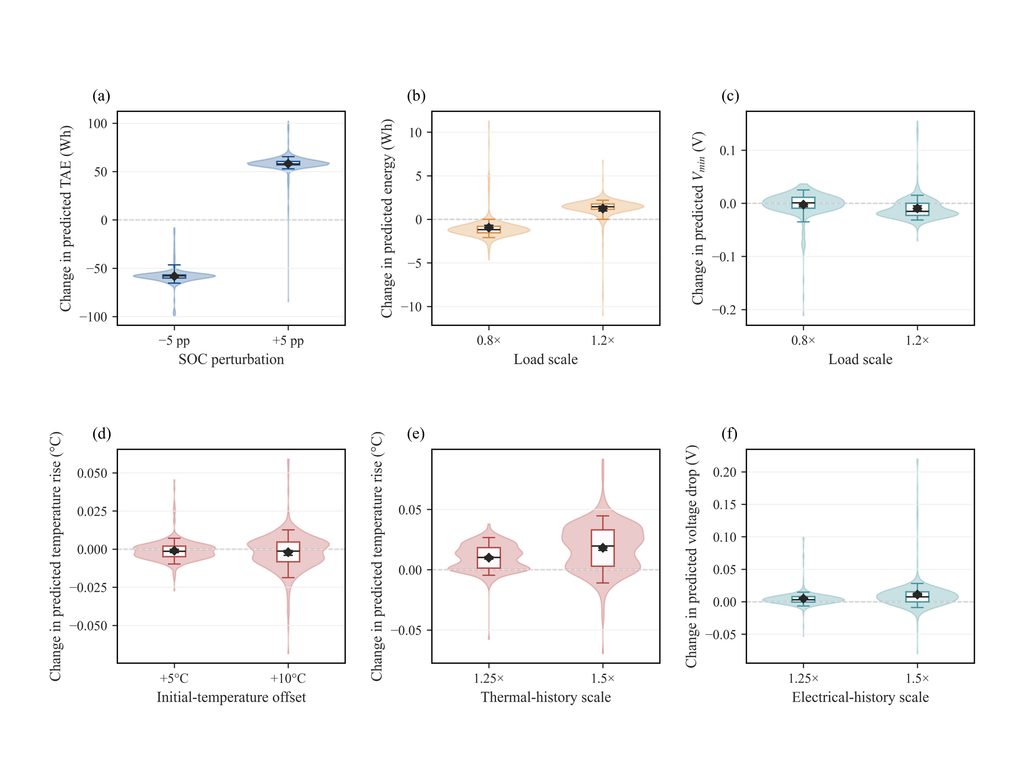
图 基于输入扰动的PCMT可解释性分析。
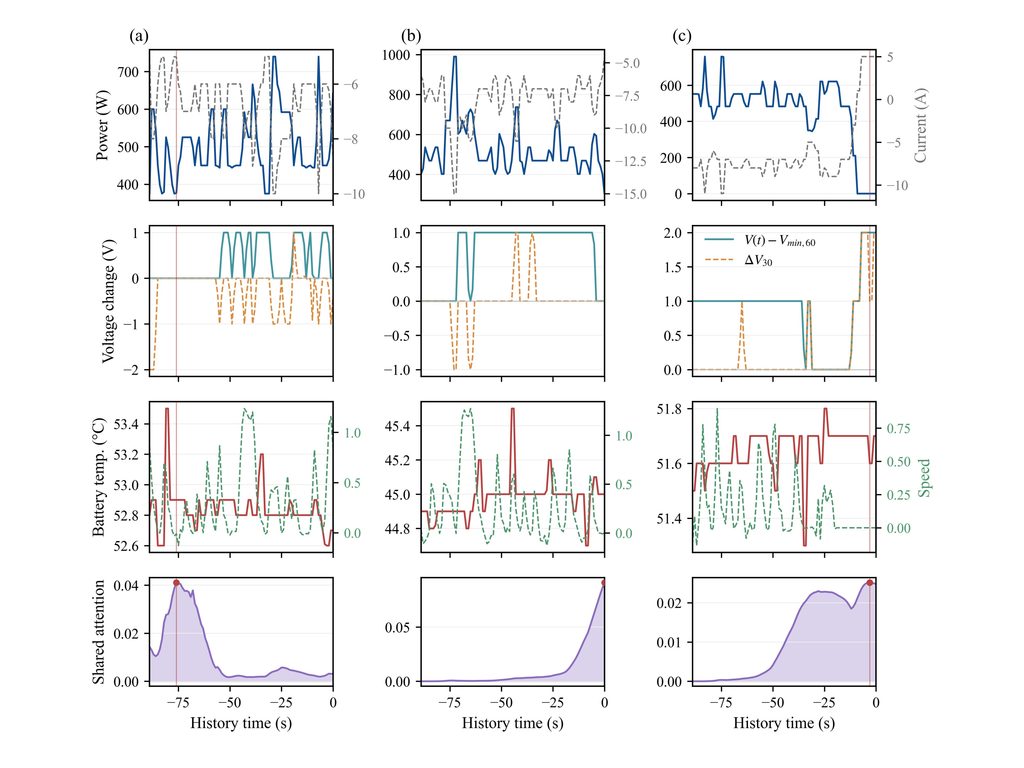
图 典型预测案例下的共享时序注意力权重分析。
(4)预测相对风险裕度与安全运行决策支持分析
为将多任务物理预测转化为直观的运行指导,本研究构建了融合TAE、最低电压与最高电池温度的预测相对风险裕度。在测试集上的评估表明,该裕度的R²高达0.993,在正常、风险升高与极端三级运行风险评估中实现了94.01%的等级一致性与93.30%的主导风险因子识别准确率。同时,模型将乐观误判率严格控制在5.61%,且误判均集中于决策边界附近并仅表现为单级偏差,无跨级低估极端风险的情况。此外,该评估体系在不同分位数边界设定下均展现出优异的稳健性,无需依赖黑盒分类器即可将预测结果直接映射为“继续任务”、“节能运行”或“返航并启动保护”等可执行动作,且能明确溯源至具体的电、热物理约束。
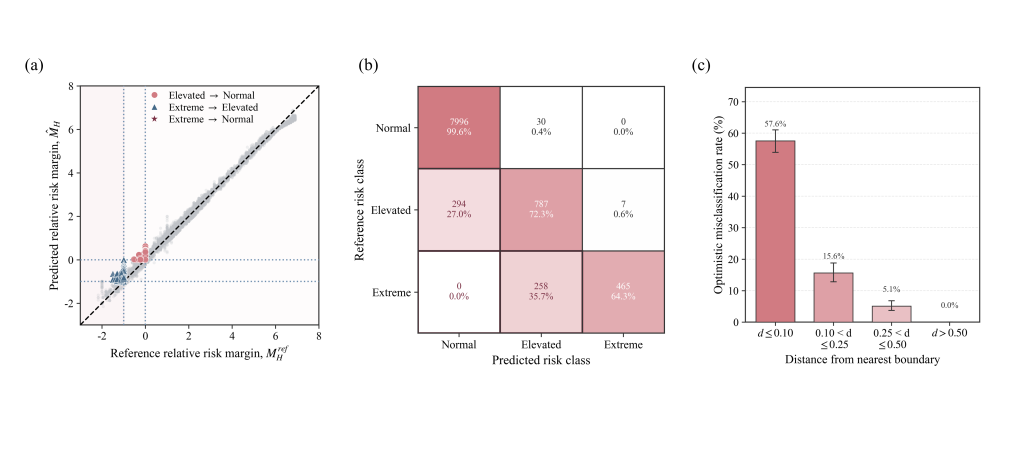
图 模型预测相对风险裕度及风险等级分析。
6 结论与未来工作
本研究针对具身移动机器人在复杂动态工况下传统SOC难以表征实际有效能量储备的局限,突破了电池状态评估、任务能耗预测与安全运行决策之间的壁垒。基于85天的四足机器人多步态实测数据,研究建立了涵盖TAE与预测相对风险裕度的双层指标体系,并提出PCMT模型。通过结合非负物理重构与可靠性感知监督,模型对TAE、未来能耗、最低电压和最高温度的预测NRMSE低至1.34%、1.60%、0.68%以及0.59%,其中TAE与未来能耗误差较最优基线分别大幅降低72.4%和65.6%。同时,受控扰动实验与时序注意力分析表明,该模型能够有效解耦当前状态与历史运行工况的独立贡献,并精准捕捉持续能耗波动、瞬态电压骤降及热量累积等不同物理过程的时序特征,展现出高度的物理一致性与可解释性。此外,本研究构建的相对风险裕度耦合了能量与电热约束,无需依赖黑盒分类器即可识别主导风险因子,将多维物理预测直接转化为可溯源的分级安全决策指令。
未来研究将进一步从单一四足平台拓展至不同机器人系统,深入探究跨平台迁移能力与复杂工况下的域偏移问题,并引入受控负载实验、环境参量感知与电池长期老化追踪,以进一步提升模型在负载变化、环境波动与步态切换下的适应性。此外,通过将电池状态、任务动态能量需求、环境交互及运行风险深度融入统一的能量管理架构,实时能量信息将直接赋能机器人的任务调度、任务分配与自主决策,推动移动机器人能量管理从被动状态监测迈向支撑复杂环境长航时作业的任务感知与决策导向型具身智能移动机器人。
CITATION:
Lv, Z., Ou, S. S., He, S., Jiang, Y., Jing, H., & Zhang, C. (2027). Physics-constrained multi-task energy consumption prediction for the safe operation of embodied mobile robots. Applied Energy, 427, 129151. https://doi.org/10.1016/j.apenergy.2026.129151
感谢您的关注,敬请期待更多团队动态!
初稿:吕志隆
排版:高伟敏
终审:欧士琪